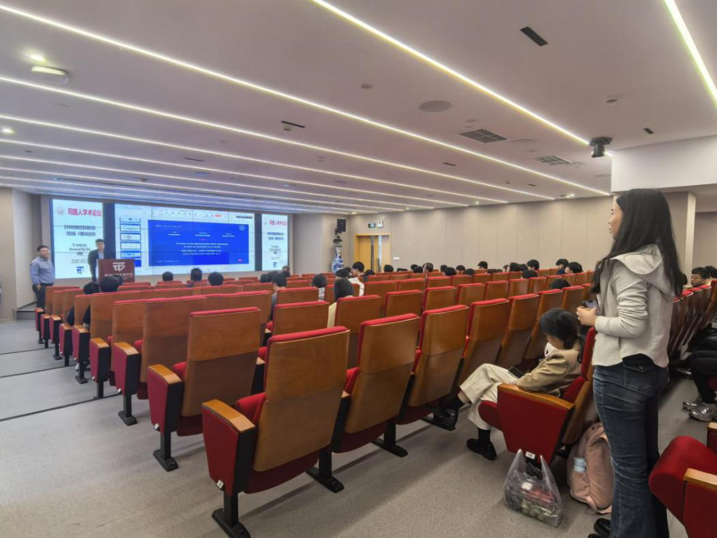
2026年10月30日下午14:30—16:00,同路人学术论坛于交通运输工程学院(通达馆)103会议室成功举行。本次论坛以“面向未来的智能交通与基础设施:低空治理、AI赋能与安全控制”为主题,加州大学戴维斯分校路面研究中心Jeremy Lea博士、波特兰州立大学Mouhamad Naji Taha、南京航空航天大学林思屹助理教授、加州大学Hanyu Deng共四位主讲嘉宾,围绕低空交通治理、人工智能赋能基础设施管理、信号交叉口安全控制作专题报告,学院师生参加论坛。
Jeremy Lea博士在加州大学戴维斯分校路面研究中心工作二十五年,长期从事路面设计与管理研究,重点方向包括数据分析、性能模型、加速路面试验与空间变异性,目前主要负责加州交通局路面管理系统(PaveM)与CalME柔性路面设计方法的研发,并探索深度学习在路面工程中的应用。他在报告中指出,路面管理系统自20世纪70年代提出以来,虽已换上现代化的网页界面,运行逻辑却并未根本改变:集中采集一年的数据、运行模型、发布一份项目清单,而这份清单在打印出来的那一刻便开始过时。
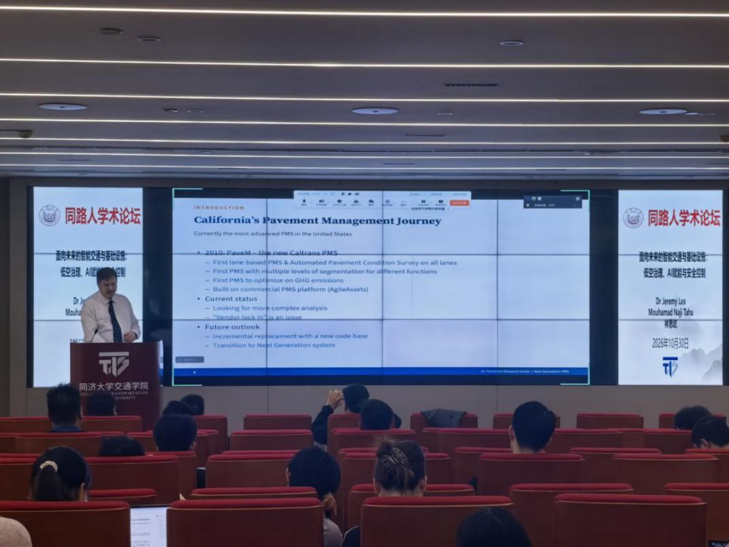
针对这一痛点,他提出了一种基于云计算与人工智能代理(AI agents)、从底层重新构建的新一代基础设施管理系统。区别于以“年度快照”为特征的静态规划,新系统持续运行,随路况数据、预算与优先级的改变实时更新,并按照全寿命周期效益对整体工作计划进行优化——每一项工程依据其全寿命周期内产生的效益而非当下的路况被权衡,使预防性养护获得应有的评价,而不被短期指标所挤占。
在他看来,AI代理在后台承担了大量以往无暇完成的工作:判断新信息是否真正改变了某项决策、探索此前没有时间评估的备选方案、打通原本“无法对话”的系统。他强调,这一路径并非在既有工具上外挂一个AI助手,而是把智能直接植入机构运作的底层逻辑,使管理系统从“定期出报告”转向“持续提供决策支持”,这对养护资金配置与路网长期性能的意义尤为直接。
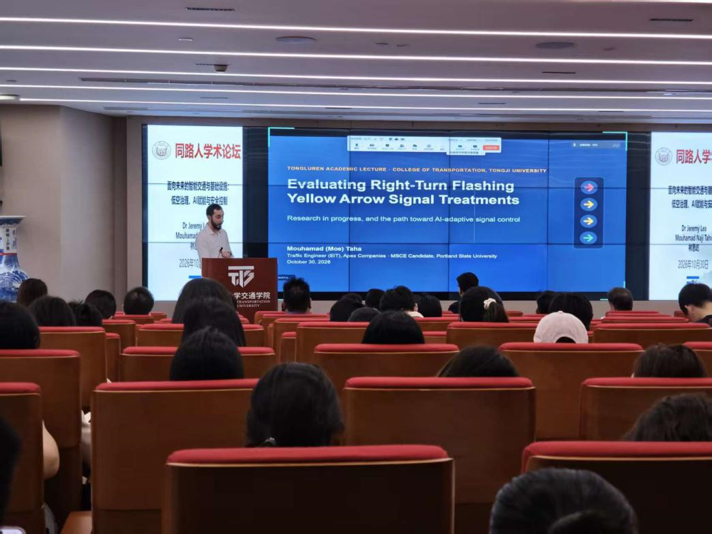
Mouhamad Naji Taha现为美国Apex Companies交通工程师(EIT)、波特兰州立大学交通工程硕士生,主要从事交通信号设计、配时优化与交叉口安全评估,此前在波特兰交通局(PBOT)信号、路灯与智能交通系统(ITS)团队实习,参与约70个信号控制器更换,并支持Division Transit Project下一代公交信号优先系统相关工作。他在报告中指出,信号交叉口的右转车流是转弯车辆与行人、非机动车冲突的常见来源,而右转黄闪箭头(RTFYA)允许驾驶人在黄闪指示下让行后右转,是一种成本较低的安全对策。
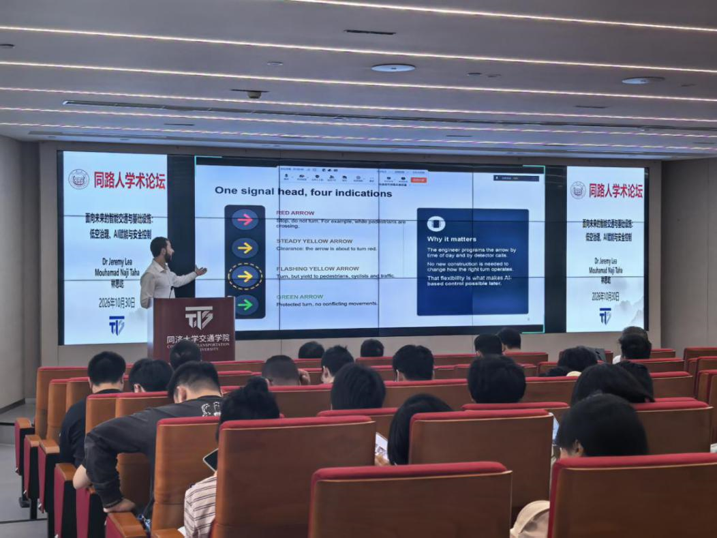
他介绍,RTFYA由广泛使用的左转黄闪箭头发展而来,但在研究和实践中的积累远少于后者。该研究以美国俄勒冈州克拉卡马斯县(Clackamas County)选定交叉口的事故历史与交叉口特征数据为基础,评估RTFYA作为低成本安全对策的可行性与安全性,重点分析其在何种交叉口条件下适用、哪些因素应当纳入信号控制决策。报告还依次介绍了问题背景、RTFYA的运行方式、数据与分析方法,以及研究进行过程中的初步观察。
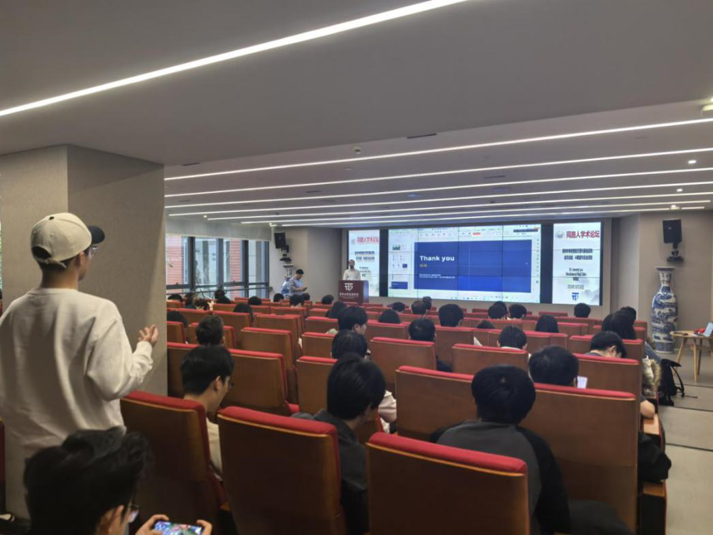
结合在美国信号运行与ITS领域的实践经历,Taha进一步讨论了简单的规则型信号策略与当前正在兴起的自适应、AI驱动信号控制之间的关系:前者依托明确的通行规则与配时方案,后者依据实时检测数据动态调整,二者并非替代关系,而是渐进演进的连续谱。他还就中美交叉口安全控制的实践差异与参会师生进行了比较和讨论,并表示期待听取中国同行的经验。
林思屹助理教授长期从事交通治理、低空经济与空域治理研究,主持国家社会科学基金青年项目等课题,在Transport Policy、Journal of Transport Geography等交通领域权威期刊发表多篇论文。报告中,他指出,随着无人机、eVTOL及先进空中交通(AAM)技术的快速发展,低空飞行正由分散的技术示范和场景应用转向高密度、常态化和网络化运行,低空空间也由传统的航空管理对象逐步演变为新的交通系统与城市治理空间。由此,“低空交通如何在安全约束下实现规模化”成为亟待回答的核心问题。
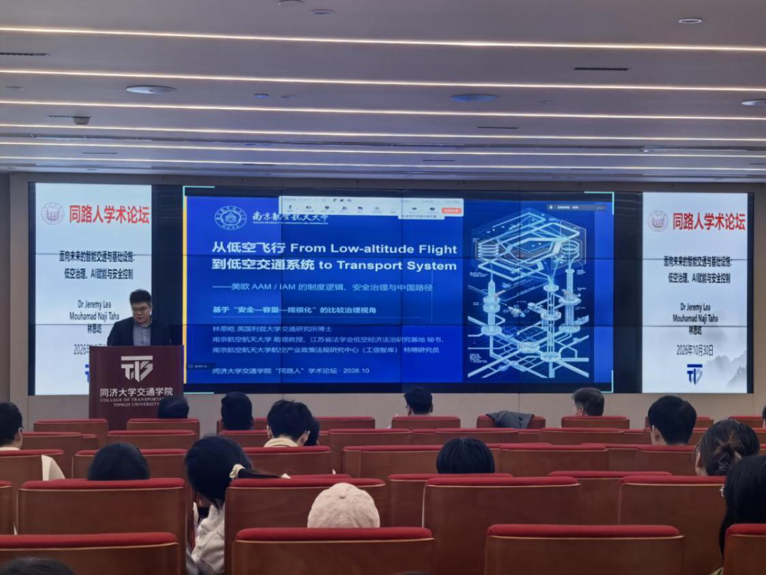
围绕这一问题,他首先剖析了低空交通区别于传统运输航空的特殊性:航空器异构性强、运行密度高、起降设施分布式布局、交通管理高度依赖数字化、参与主体多元、风险结构复杂,并从安全保障、系统容量、互操作性和制度协调四个维度提出了分析框架。在此基础上,他系统梳理了美国AAM与欧洲IAM/U-space的发展历程,重点比较了美国《先进空中交通国家战略》与欧洲U-space、城市空中交通及可持续城市交通规划所体现的不同制度逻辑与安全治理路径,指出二者在治理起点、责任配置与推进节奏上存在明显差异。
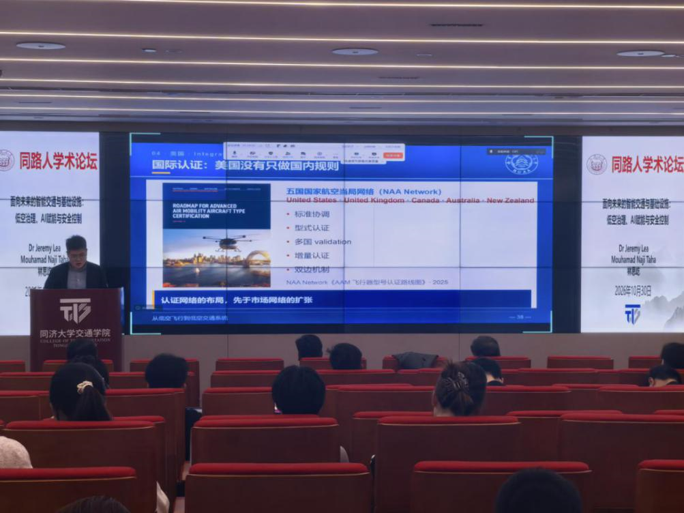
结合我国低空经济政策演进以及长三角地区的政策文件与实证研究,林教授进一步分析了地方试点、基础设施建设、市场形成、安全责任与跨区域协调之间的互动关系。他认为,我国低空经济正处在从“场景驱动”“地方试验”迈向体系化发展的关键阶段,未来的治理方向应是安全、可控、互联和规模化,需要在制度设计、基础设施与运行监管之间形成协同,而不只是追求应用场景数量的扩张。
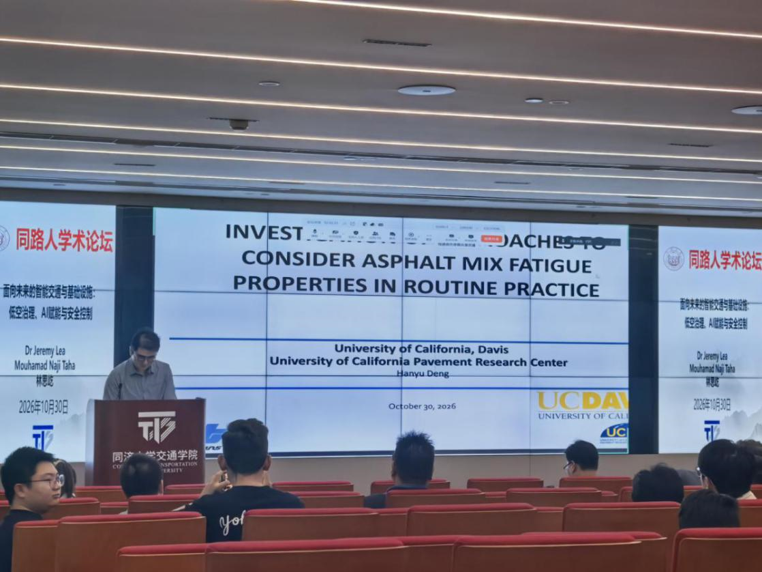
加州大学戴维斯分校、加州大学路面研究中心(UCPRC)的Hanyu Deng的报告聚焦了沥青混合料的疲劳性能评价,他指出,疲劳性能是沥青混合料路用性能评价中的关键指标,但长期以来,室内疲劳试验在实际工程中很难“用起来”:一方面,常规疲劳试验周期长、试件数量多,结果往往滞后于配合比设计与施工组织的节奏;另一方面,试验的梁间离散性偏大,重复性不足,使数据难以直接支撑规范限值与验收判定。如何让疲劳性能从研究室的精细测试,转变为常规实践中可靠、可用的指标,正是本报告试图回答的问题。
报告以常规四点弯曲疲劳试验(TS-4PB)与SAS-4PB方法的对照为主线,从工作量与重复性两个维度展开比较。在常规方法中,每根梁只施加一个恒定应变,一个混合料需完成3个应变水平×3次重复共9根梁;单根梁的试验耗时2至3天,连同前期劲度测试,一个混合料约需两周;梁与梁之间的离散性以log NF的标准差衡量为0.278(室内重复性,参照ASTM D8237-25),试件由滚动轮压实仪成型。相比之下,SAS-4PB在一根梁上分两级或三级递增施加应变,每个混合料仅需3根梁;单根梁约半天即可完成,一个混合料约3天(不含试件制备);离散性降至0.119,试件可采用扇形压实仪与滚动轮压实仪成型。
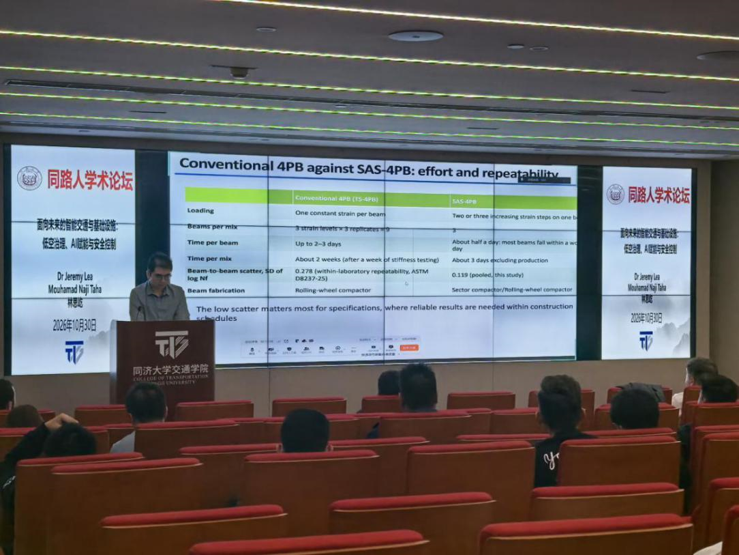
在他看来,离散性对工程应用的意义甚至超过试验效率本身:规范与验收需要的是在施工周期内能够给出可靠结论的指标,若梁间变异过大,试验做得再精细也难以支撑配合比决策。SAS-4PB在显著压缩试件数量与试验时间的同时降低了离散性,为疲劳性能纳入常规配合比设计与质量控制提供了可行路径。
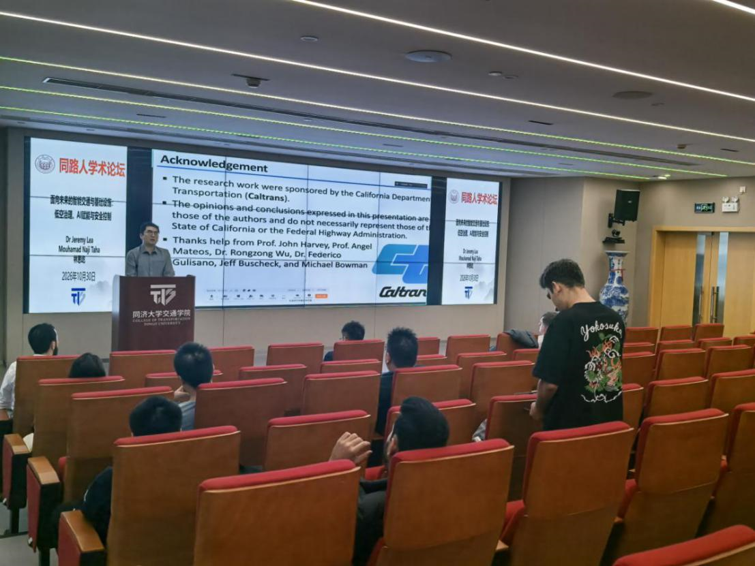
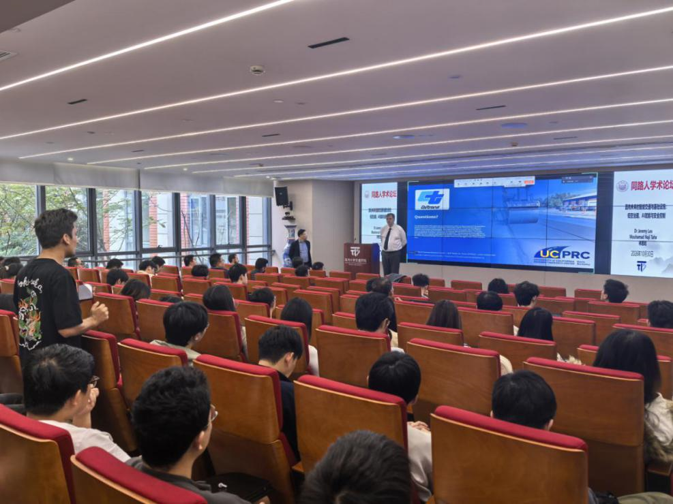
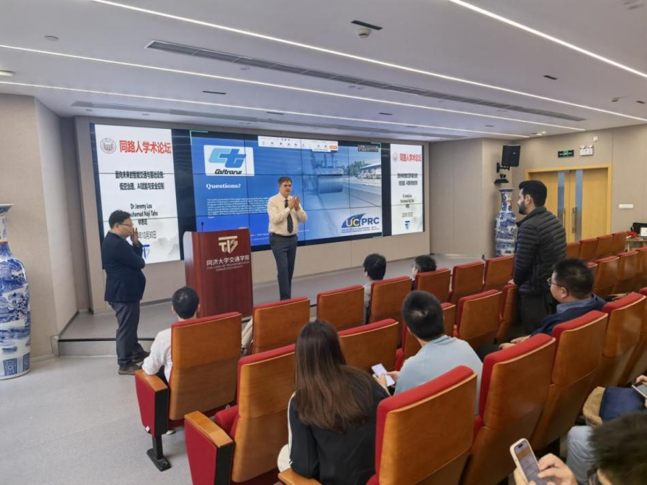
在交流互动环节,参会师生围绕低空空域安全责任的划分、AI驱动的基础设施管理系统在行业中的落地条件、右转黄闪箭头在我国交叉口的适用性等问题与四位主讲嘉宾展开热烈交流,嘉宾们逐一作了细致解答。
四位主讲嘉宾的报告分别从制度设计、技术架构与工程实践三个层面切入,既有面向未来的治理路径,也有可落地的技术方案与实证研究,共同呈现了智能交通与基础设施领域的前沿进展。本次论坛为师生把握低空经济与人工智能带来的行业变革提供了新的视角,也为相关方向的研究选题与国际交流带来了有益启发。